
人类身体讲五行,肝属木、心属火、脾属土、肺属金、肾属水。它们不是孤立工作的,而是在相生相克里维持平衡。木生火,火生土,土生金,金生水,水生木;同时木克土,土克水,水克火,火克金,金克木。一个地方太旺,或者一个地方太弱,身体就容易出问题。
我觉得机器人其实也有类似的”脏腑系统”。
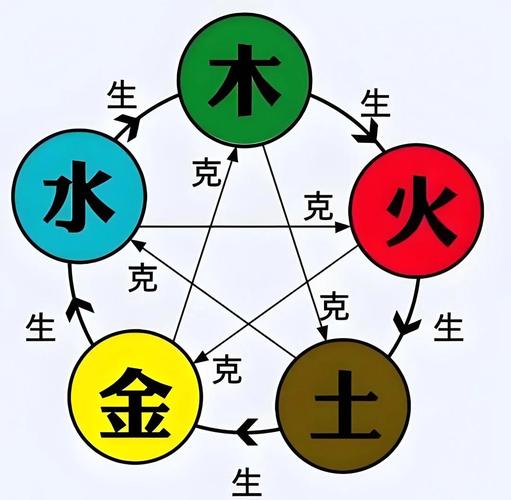
如果把机器人看成一个完整生命体,而不是一堆零件,那么它也需要感知、规划、执行、控制、能源和反馈之间的平衡。一个机器人不是电机越强越好,也不是模型越大越好,更不是传感器越多越好。真正重要的是:这些部分之间有没有形成一个稳定的生克关系。
机器人的五行
木 · 规划与生长
“木”像机器人的规划和生长能力。它代表目标、路径、任务拆解和向外探索。机器人要完成复杂任务,必须有木的能力:知道往哪里去,知道下一步做什么,知道如何展开一个动作序列。没有木,机器人就像没有方向感,只能执行简单命令。
火 · 感知与激活
“火”像机器人的感知和激活能力。摄像头、激光雷达、语言理解、环境识别,都像火一样把外部世界照亮。火让机器人看见、听见、理解现场,也让系统从静止进入行动。但火太旺也会有问题:信息太多、判断太快、反应太激进,机器人反而容易误判。
土 · 本体与承载
“土”像机器人的本体和承载能力。底盘、结构、电池、负载、稳定性,都属于土。土不显眼,但它决定机器人能不能站得住、走得稳、扛得起任务。很多漂亮算法最后落不了地,不是因为”脑子”不够聪明,而是因为”土”不够厚。
金 · 控制与规则
“金”像机器人的控制和规则。运动控制、安全边界、力控、约束、精确执行,都有金的味道。金让机器人收敛,让动作有分寸,让系统不乱来。没有金,机器人会有想法但没有规矩;金太强,机器人又会变得僵硬,什么都不敢做。
水 · 反馈与学习
“水”像机器人的反馈和学习。传感器误差修正、失败恢复、经验积累、环境适应,都像水。水不是直接冲在前面,而是在背后不断调节系统。机器人第一次抓失败了,下一次能不能调整;路面变滑了,能不能改变步态;任务中途变化了,能不能重新规划,这些都是水的能力。
相生
这样看,机器人也有自己的相生。
- 规划生感知。 因为有了目标,机器人才知道该看哪里、关注什么。
- 感知生本体行动。 因为看见了世界,身体才有了行动依据。
- 本体生控制。 身体稳定,控制才有发挥空间。
- 控制生反馈。 动作执行之后,系统才能得到误差和结果。
- 反馈又生规划。 失败和经验反过来修正下一次决策。
相克
但机器人也有相克。
- 规划太强,会压垮身体。 想做太复杂的任务,但硬件能力跟不上,最后只会失败。
- 感知太强,会扰乱控制。 信息太多、噪声太大,系统反而不知道该相信什么。
- 身体太重,会克制适应。 结构越笨重,机器人越难灵活调整。
- 控制太硬,会压制学习。 规则太死,机器人就很难从新环境里长出新能力。
- 学习太自由,又会冲破安全。 模型如果只追求成功率,不受约束,就可能做出危险动作。
所以机器人真正难的,不是让某一个模块变得最强,而是让它们之间不过旺、不过弱。
不平衡会”生病”
- 一个只有”火”的机器人,看得多、反应快,但可能躁动。
- 一个只有”金”的机器人,控制精确、安全保守,但可能僵硬。
- 一个只有”木”的机器人,规划宏大、目标很多,但容易脱离现实。
- 一个只有”土”的机器人,身体强壮、结构稳定,但可能笨重。
- 一个只有”水”的机器人,适应能力强、会不断调整,但可能缺少明确方向。
好的机器人应该像一个身体健康的人:该动的时候能动,该停的时候能停;该用力的时候有力量,该接触人的时候有柔性;遇到变化能调整,遇到边界能收住。
所以,从五行角度看机器人,我最喜欢的一点是:它提醒我们不要迷信单点能力。
不是模型越大越好,不是电机越强越好,不是传感器越多越好,也不是控制越严格越好。机器人要进入真实世界,靠的不是某一个器官特别强,而是整个身体不失衡。
人不平衡会生病。机器人不平衡,也会”生病”:会误判、会摔倒、会失控、会僵硬、会过拟合、会无法适应真实环境。
真正好的机器人,不应该只是一个更聪明的机器脑袋,而应该是一个有五脏、有气血、有制约、有调和的完整系统。
它的智能,不在于某一处特别旺,而在于整体能不能长期保持平衡。